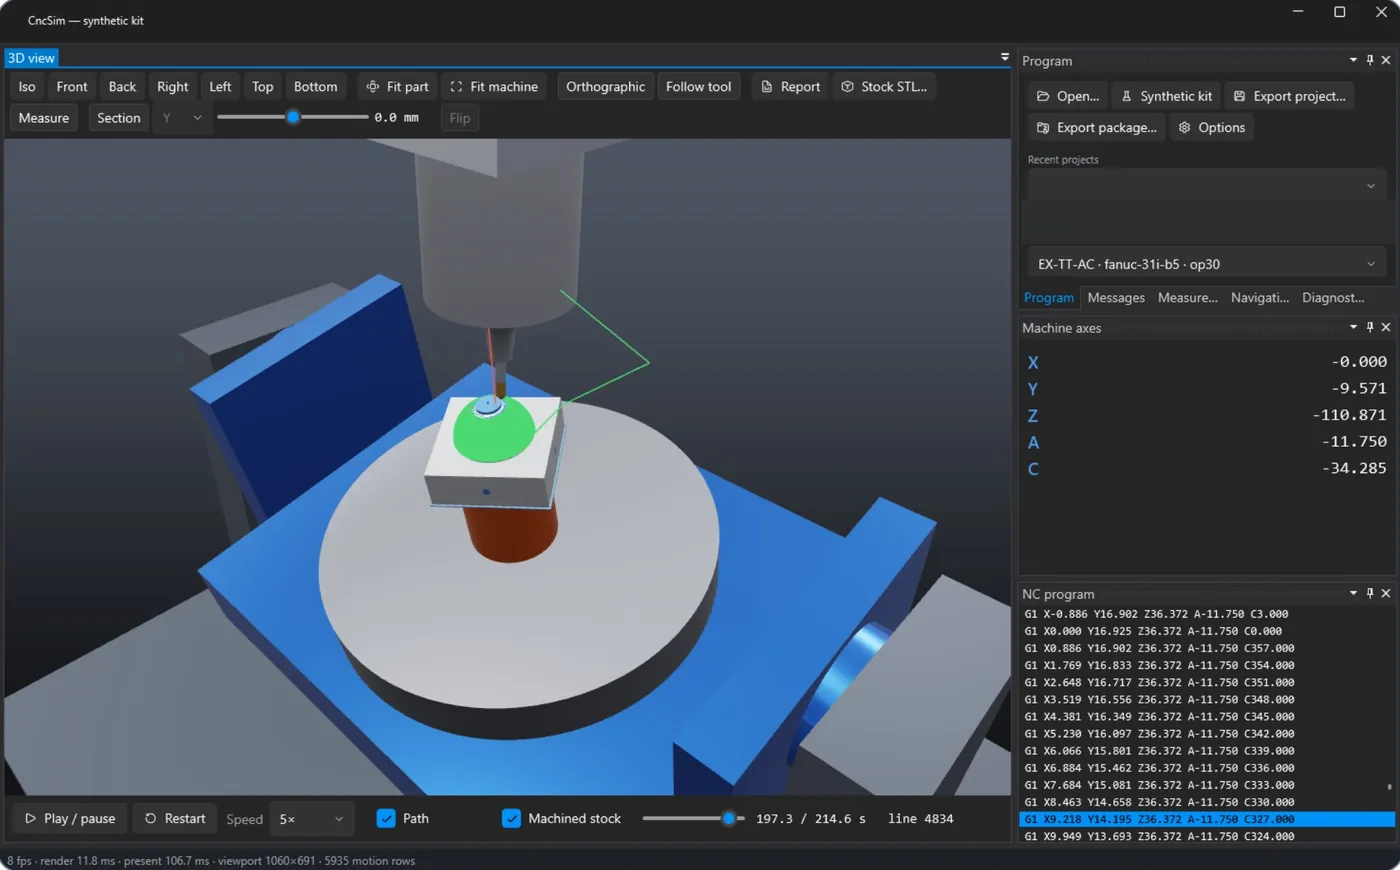
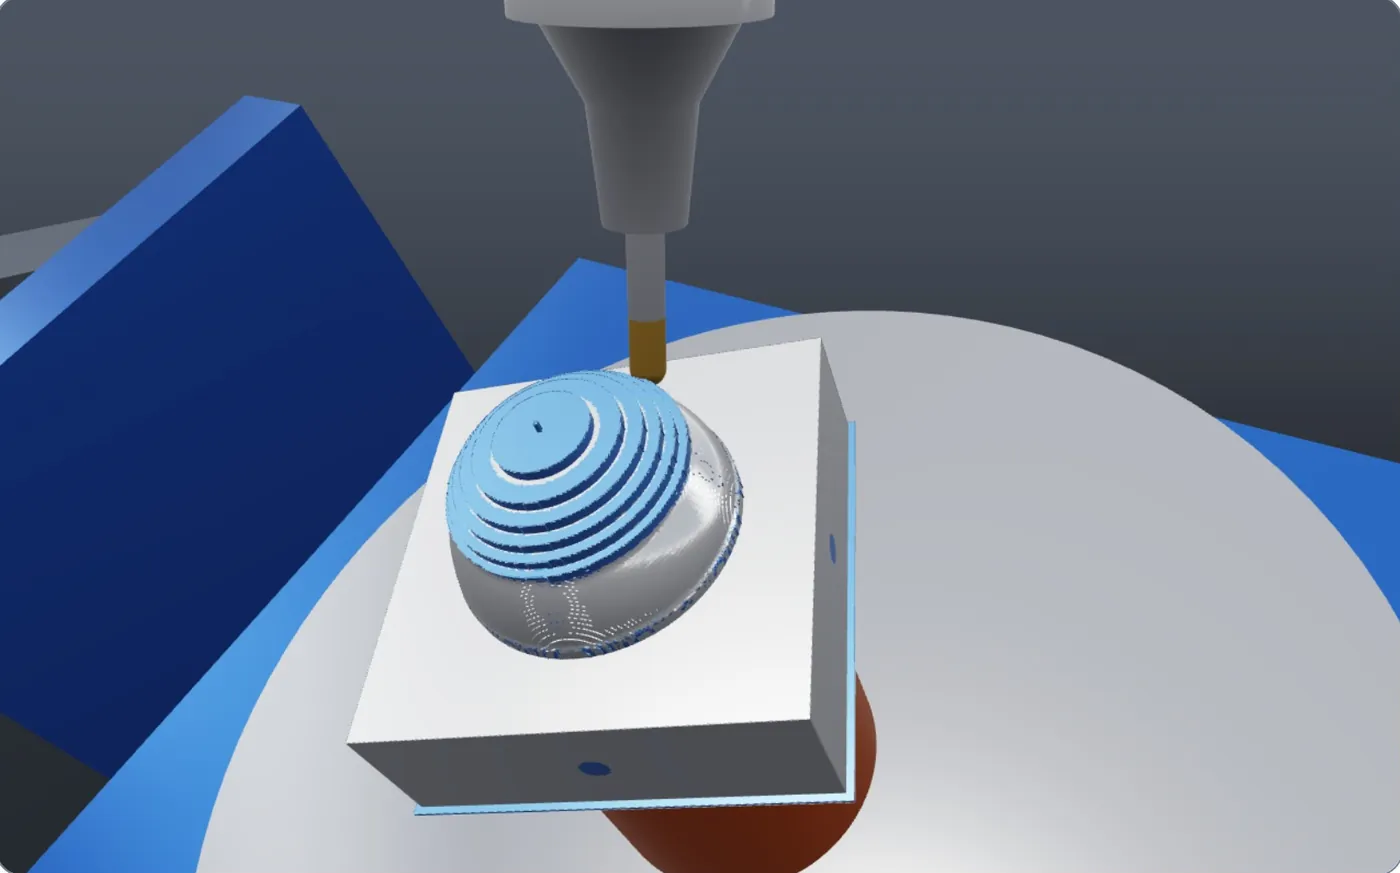
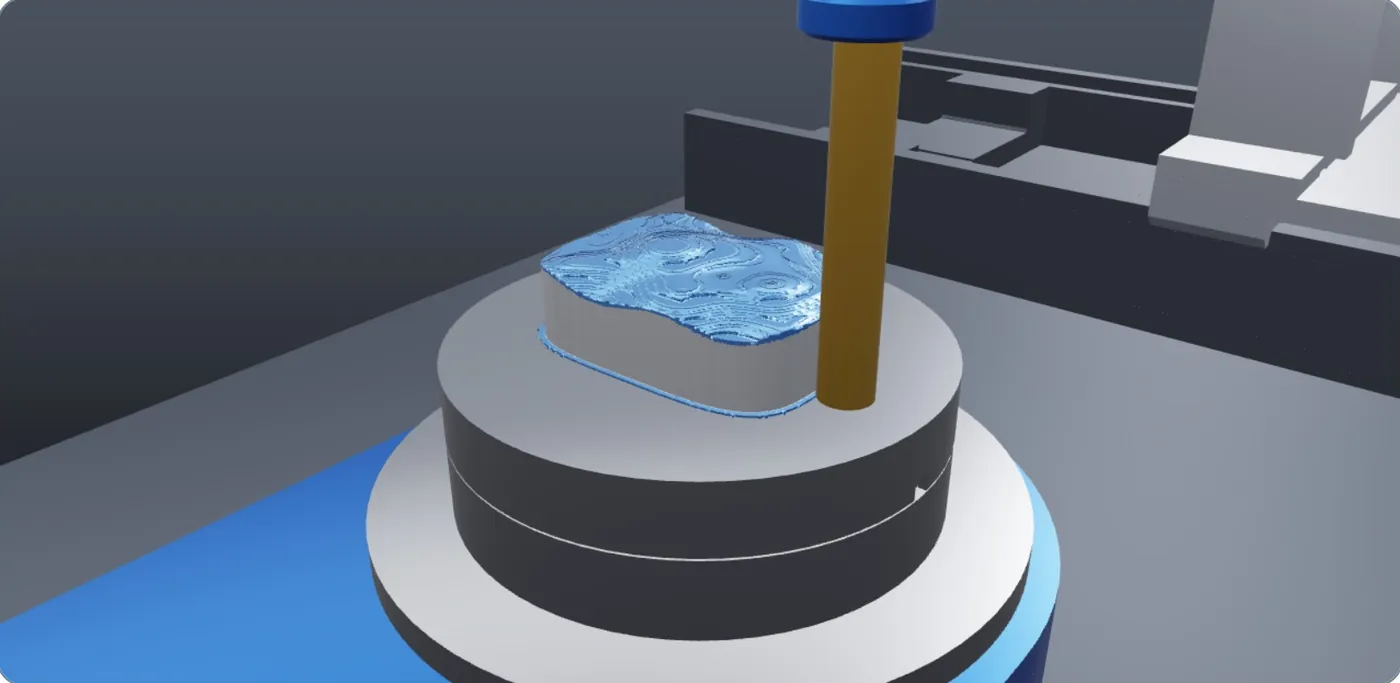
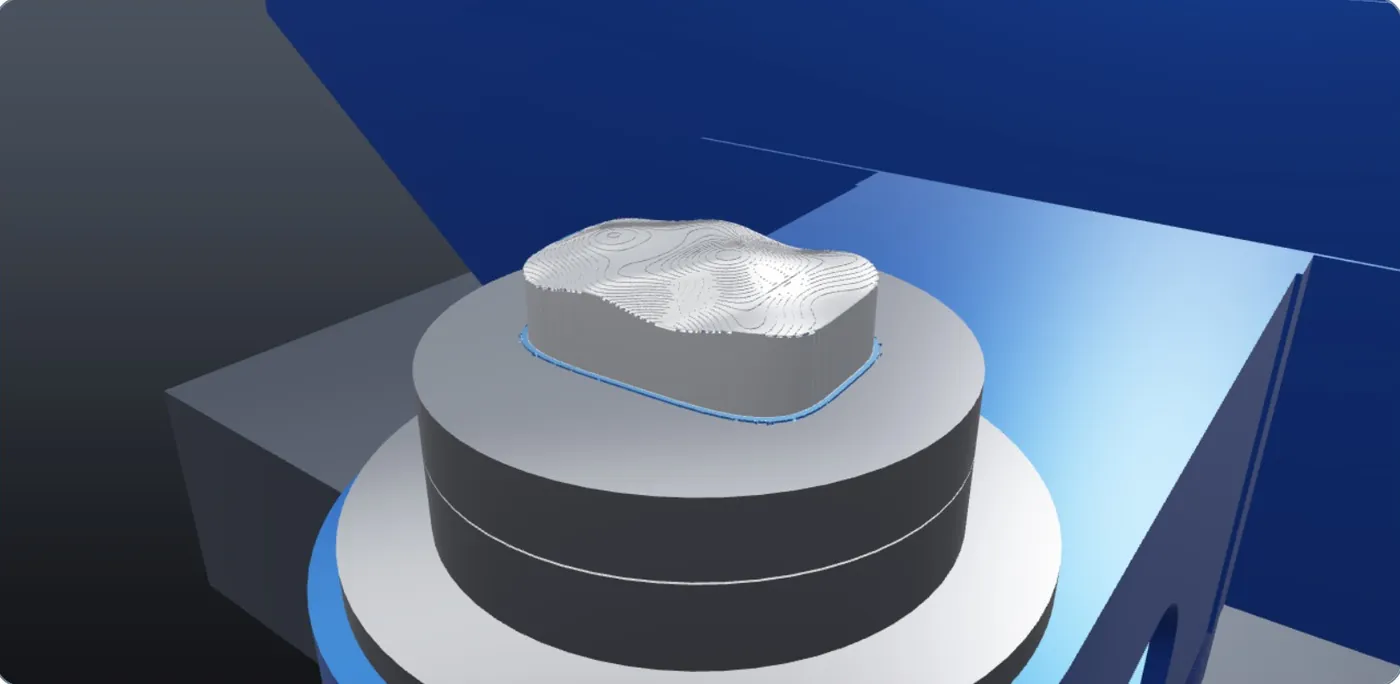
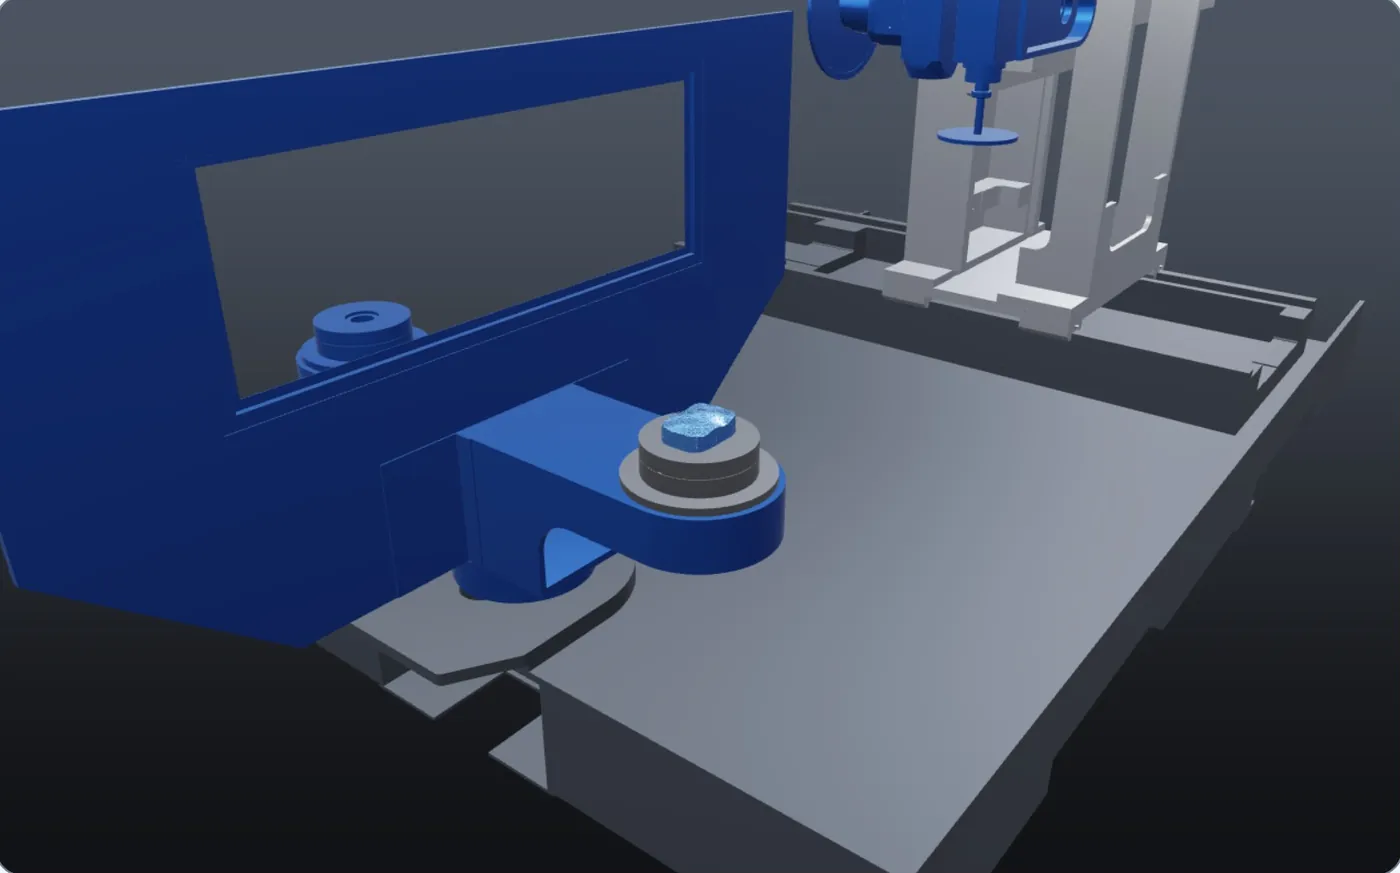
Vedi il pezzo, la macchina e ogni movimento prima del primo truciolo.
La tua macchina o cella robotizzata costruita dal suo assieme CAD, i tuoi veri programmi NC e robot, le collisioni verificate e il grezzo lavorato a 0,1 mm. CncSim è un'applicazione desktop Windows sviluppata da Eulogika: i dati restano in azienda e non serve alcun servizio cloud.
Perché simulare
L'errore scoperto in macchina è quello che costa di più
Collisioni
Una testa, un mandrino o un portautensile contro la tavola, l'attrezzatura o il pezzo significano riparazioni e giorni di fermo.
Extracorsa
Un movimento a 5 assi che richiede più corsa di quella disponibile ferma il programma a metà pezzo.
Sottosquadri e sovrametallo
Un correttore o una lunghezza utensile sbagliati emergono solo al collaudo, quando il pezzo è già da scartare.
Cosa fa CncSim
Dalla tua macchina e dal tuo programma a un pezzo verificato
Programmi Fanuc, Haas, Heidenhain, Siemens e robot KUKA, ABB, FANUC, letti come li legge il controllo.
3
Asportazione materiale
Il grezzo viene tagliato movimento per movimento, fino a 0,1 mm: il pezzo come uscirà dalla macchina.
4
Verifica
Collisioni, extracorsa, sottosquadri e tempo ciclo, in un report collegato alle righe NC.
Modelli macchina
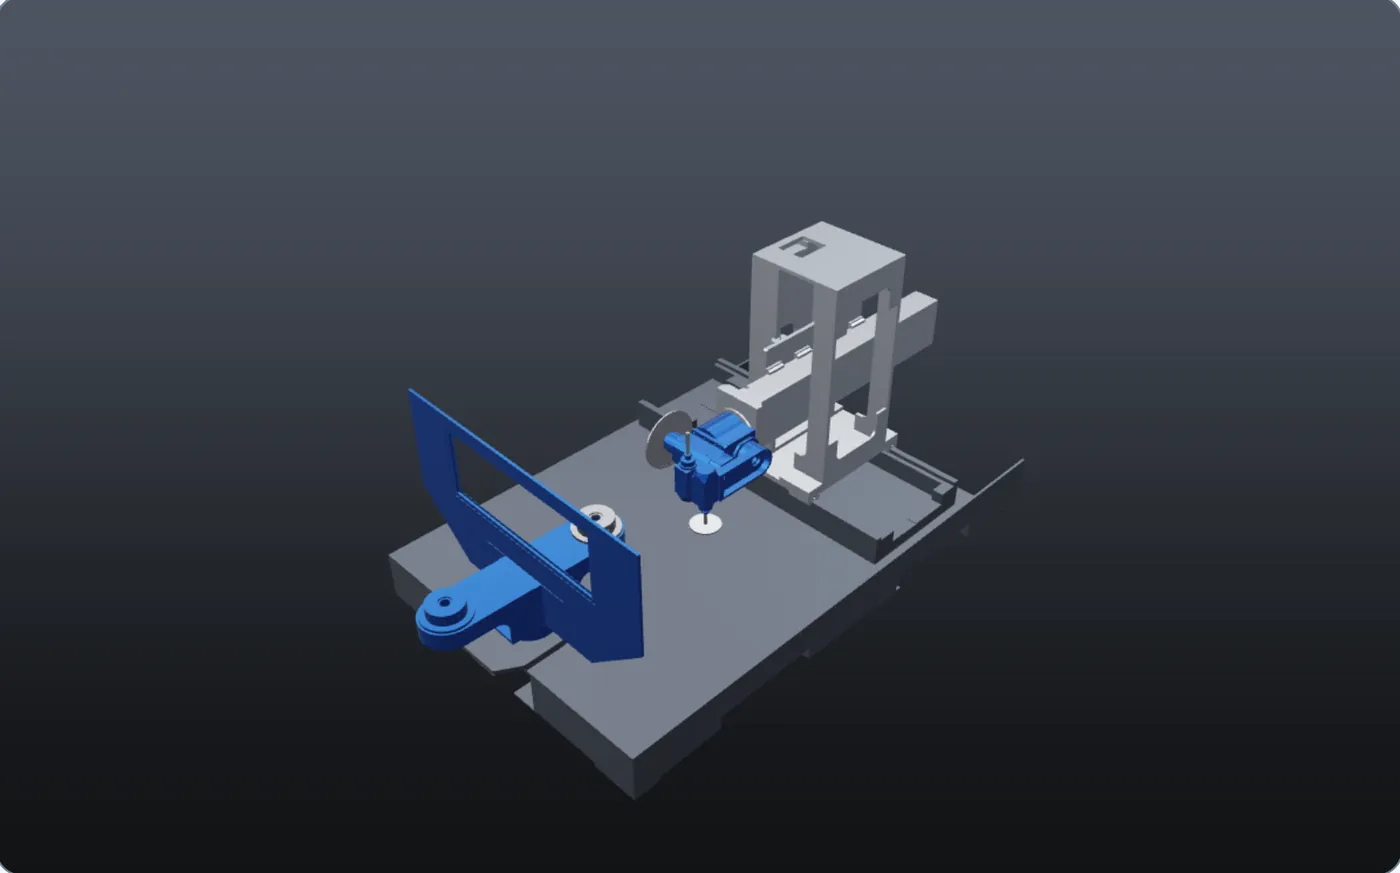
La tua macchina, costruita dal tuo assieme CAD
Assiemi STEP e IGES scomposti in componenti, assi e limiti
Catene cinematiche reali: montanti mobili, slittoni, teste A/B, tavole indexate con stazioni
Più mandrini e attacchi utensile sulla stessa macchina
Nomi dei componenti in qualsiasi codifica: un assieme di 50 parti con nomi in cinese, letto così com'è
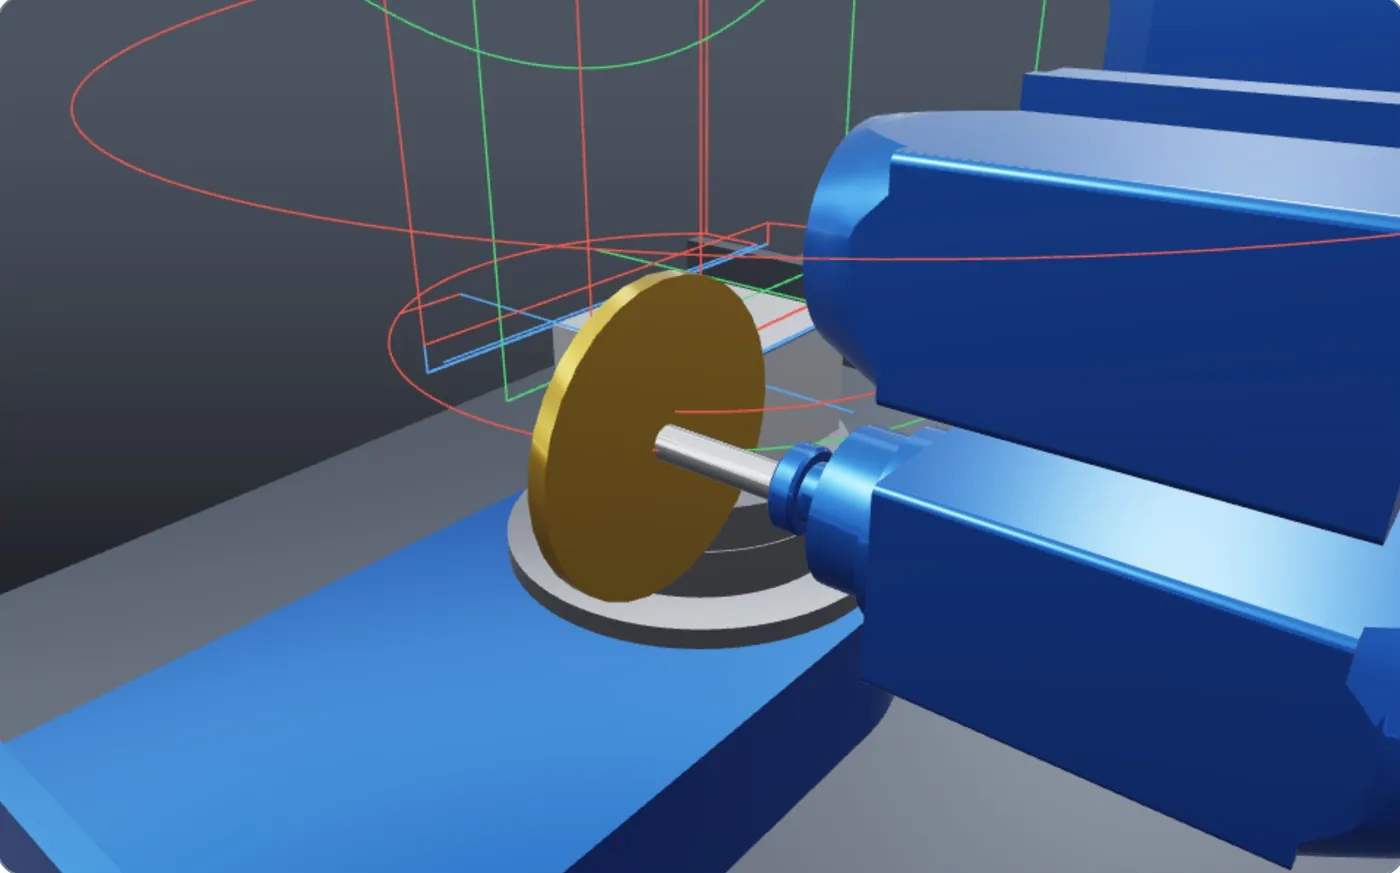
Rettificatrice modellata dal file STEP del cliente
Oltre il 3+2
Macchine multiasse, non solo centri di lavoro
Teste con A e B, tavola indexata T, stazioni C1 e C2: otto assi in un solo programma
Origini pezzo che seguono il pezzo su una stazione rotante (DWO)
Movimenti rotativi interpolati, così il pezzo ruota sotto l'utensile come in macchina
Ogni utensile sul proprio mandrino: mola, barretta, punta sferica
Demo monoblocco motore: fianchi con A a 90° e stazione C2 (dati sintetici)
Verifica
Ogni movimento controllato prima del primo truciolo
Macchina contro macchina: teste, montanti, tavole, pareti
Utensile, codolo e portautensile contro pezzo e attrezzatura
Extracorsa su ogni asse, rapidi dentro il materiale
Sottosquadri e sovrametallo residuo, confrontando il grezzo lavorato con il pezzo finito
Ogni evento rimanda alla sua riga NC; un report HTML per ogni lavorazione
Grigio: in tolleranza · blu: sovrametallo · rosso: sottosquadro
Programmi NC
I programmi che i tuoi controlli eseguono davvero
Famiglia
Controlli
Cosa viene interpretato
ISO
Fanuc 31i-B5, Haas NGC
TCP (G43.4, G234), piani inclinati (G68.2), DWO (G254), tempo inverso (G93), cicli di foratura, G41/G42
Heidenhain
TNC, Klartext
Movimenti L, C e CC, RL/RR, PLANE SPATIAL, TCPM, CYCL 200
Siemens
SINUMERIK
TRAORI, CYCLE800, TRANS, cicli di foratura, WAITM
Robot
KUKA KRL, ABB RAPID, FANUC TP
PTP, LIN e CIRC con approssimazione, dati utensile e base, assi esterni, cicli, registri, sottoprogrammi, segnali e sincronizzazione
Tutti i 22 programmi del kit di test muovono la macchina esattamente come il movimento di riferimento. I codici non supportati vengono segnalati con la loro riga, mai saltati in silenzio.
Asportazione materiale
Un modello del materiale dimensionato per lavorazioni reali
0,1 mm
Risoluzione del materiale, con celle fini solo dove avviene la finitura
168 s
Stima per 500 000 blocchi a 0,1 mm su 8 core, contro un obiettivo di 180 s
3,7–10×
Accelerazione del kernel di calcolo su GPU rispetto alla CPU, con materiale identico
Volumi spazzati in forma chiusa per movimenti con fresa sferica, piana e punta; movimenti a 5 assi suddivisi per orientamento utensile; SIMD e tutti i core della CPU. Valori misurati sulla macchina di sviluppo con il kit di test sintetico, da confermare sui programmi dei clienti.
Una lavorazione completa
Dal carico allo scarico, in un'unica simulazione
1Ingresso tavola indexata
2Sgrossatura
3Bordo curvo, rotazione C2
4Finitura sferica
5Uscita tavola indexata
Nessuna collisione o extracorsa · 0,42% di sovrametallo sul pezzo, nessun sottosquadro · 13:23 di tempo ciclo stimato
Stampo a forma libera, dati dimostrativi sintetici
Grezzo reale
Parti dal grezzo che hai davvero
Nuvole di punti da scanner e profilometri laser: XYZ, CSV, PTS, PLY
Scansioni da più lati, oppure mappe di altezza riprese dall'alto
Solido ricostruito sui punti misurati: entro l'1% del volume nei test
Fusioni, forgiati e riparazioni, con il loro sovrametallo reale
Fusione scansionata che entra nella zona di lavoro (blu: sovrametallo sul pezzo)
Ispezione
Guarda dentro, misura, porta via il grezzo
Piano di sezione
Taglia pezzo, grezzo e attrezzatura su qualsiasi piano del riferimento pezzo.
Misura con un clic
Coordinate, sovrametallo sul pezzo e distanze tra punti.
Dal percorso alla riga NC
Fai clic sul percorso utensile o su un evento e la timeline salta a quella riga.
Grezzo in STL
Il grezzo lavorato in qualsiasi istante, come mesh chiusa per il piazzamento successivo.
Tempo ciclo
Calcolato da velocità e accelerazioni degli assi; obiettivo ±10%, da tarare per ogni macchina.
Report di lavorazione
Una pagina HTML con vista, eventi, messaggi e dati del materiale.
Robot
Robot multiasse nello stesso simulatore
Qualsiasi braccio
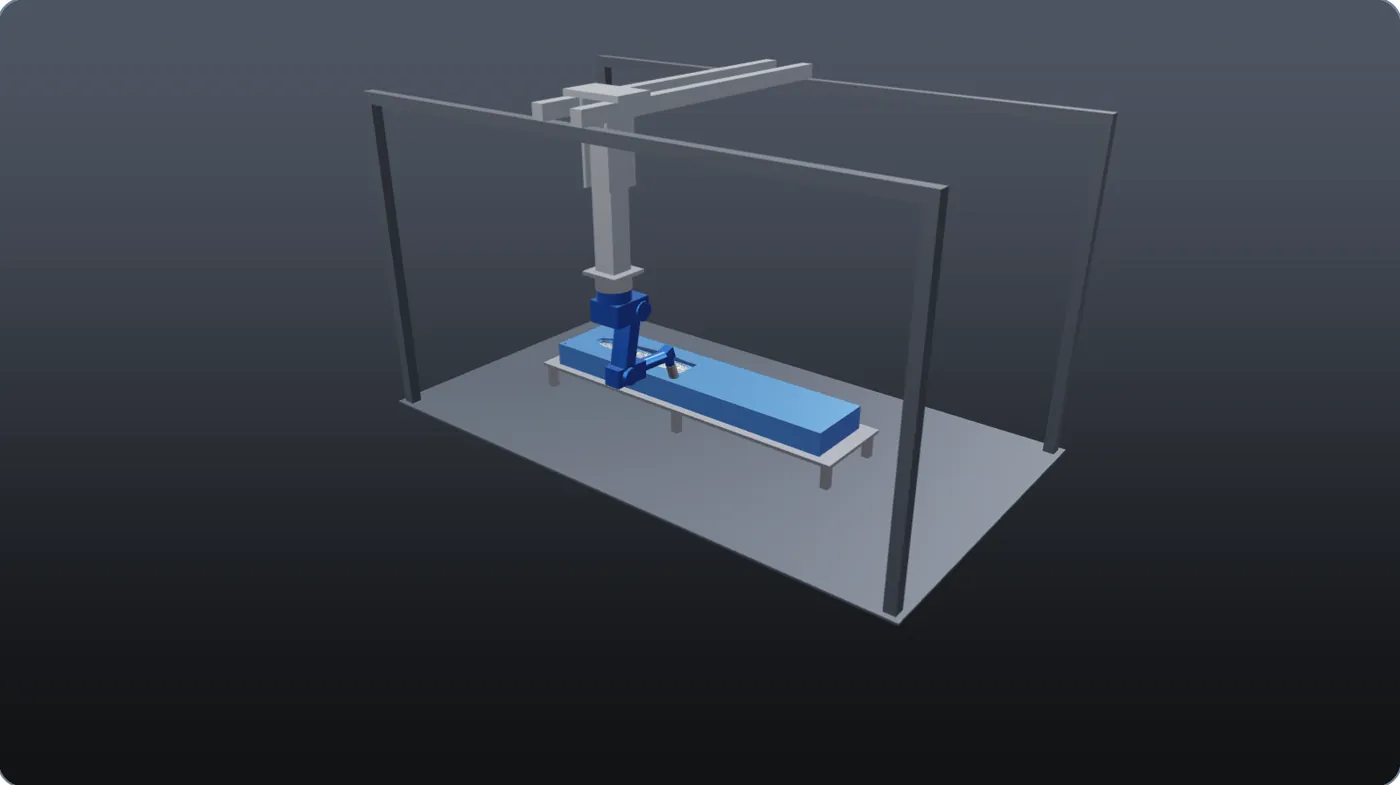
Bracci a 6 assi, cobot a 7 assi, bracci su binario o appesi a carroponti, posizionatori in movimento coordinato: un'unica cinematica inversa per qualsiasi catena.
Linguaggi robot
KUKA KRL, ABB RAPID e FANUC TP accanto a ISO, Heidenhain e Siemens, con cicli, sottoprogrammi, funzioni e zone di approssimazione. Lo stesso percorso nei tre linguaggi muove il robot allo stesso modo.
Stessi controlli
Collisioni (anche braccio contro braccio), extracorsa, singolarità, asportazione e tempo ciclo, come per le macchine utensili.
Più robot
Un canale per robot su un'unica timeline: punti di sincronizzazione, robot contro robot, un robot che tiene il pezzo per un altro.
I percorsi lineari e circolari vengono seguiti entro 0,05–0,1 mm tra i punti calcolati, quindi collisioni e materiale asportato seguono il percorso reale.
Celle robotizzate dallo studio di fattibilità
Studio di fattibilità su dati sintetici.
1:20:25
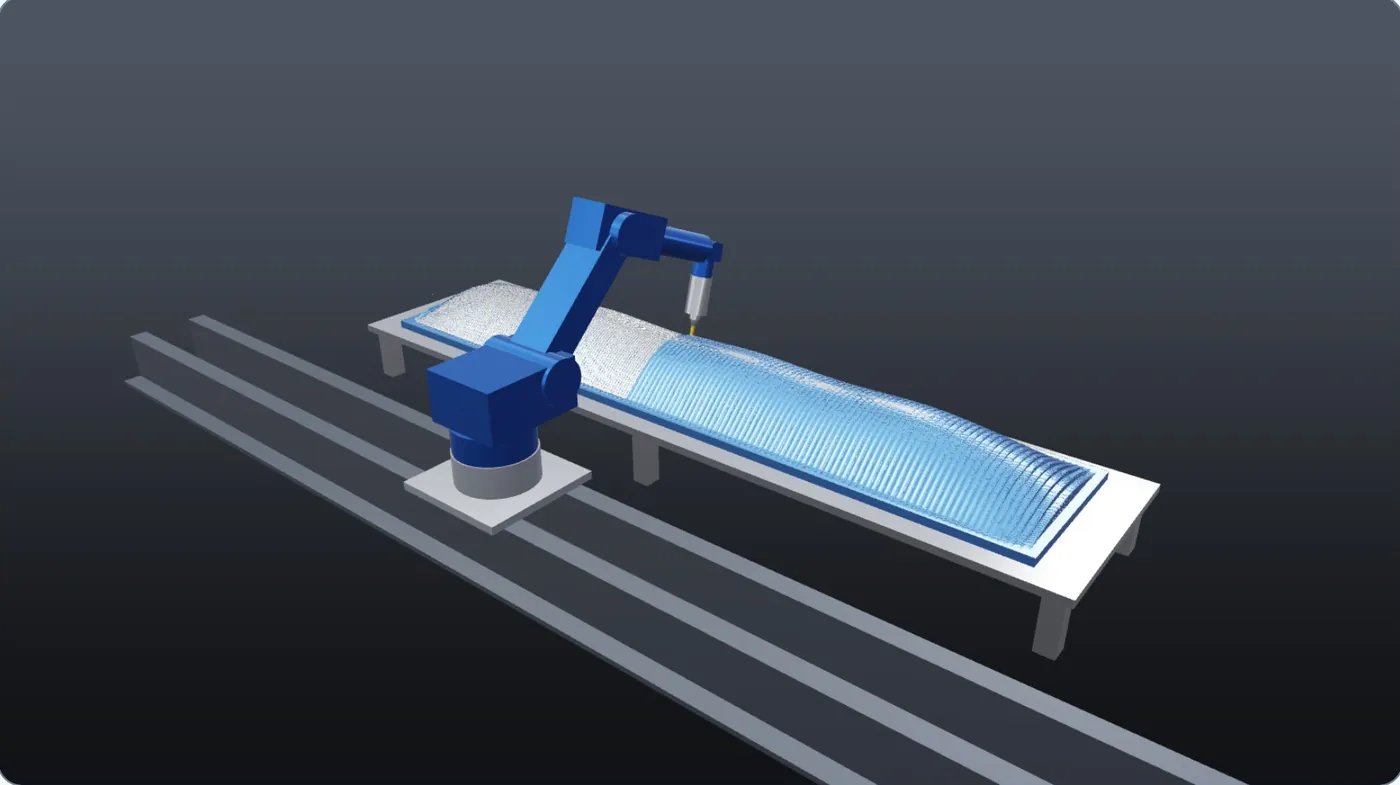
Un pezzo di 5,8 m, un robot su binario
Modello di scafo in schiuma 5,8 × 1,12 m, programmi KRL, 56 000 movimenti robot. 0 collisioni e 0 sottosquadri dopo le correzioni indicate dalla simulazione; 5,4% di sovrametallo (sovrametallo di sgrossatura e creste di finitura).
27:41
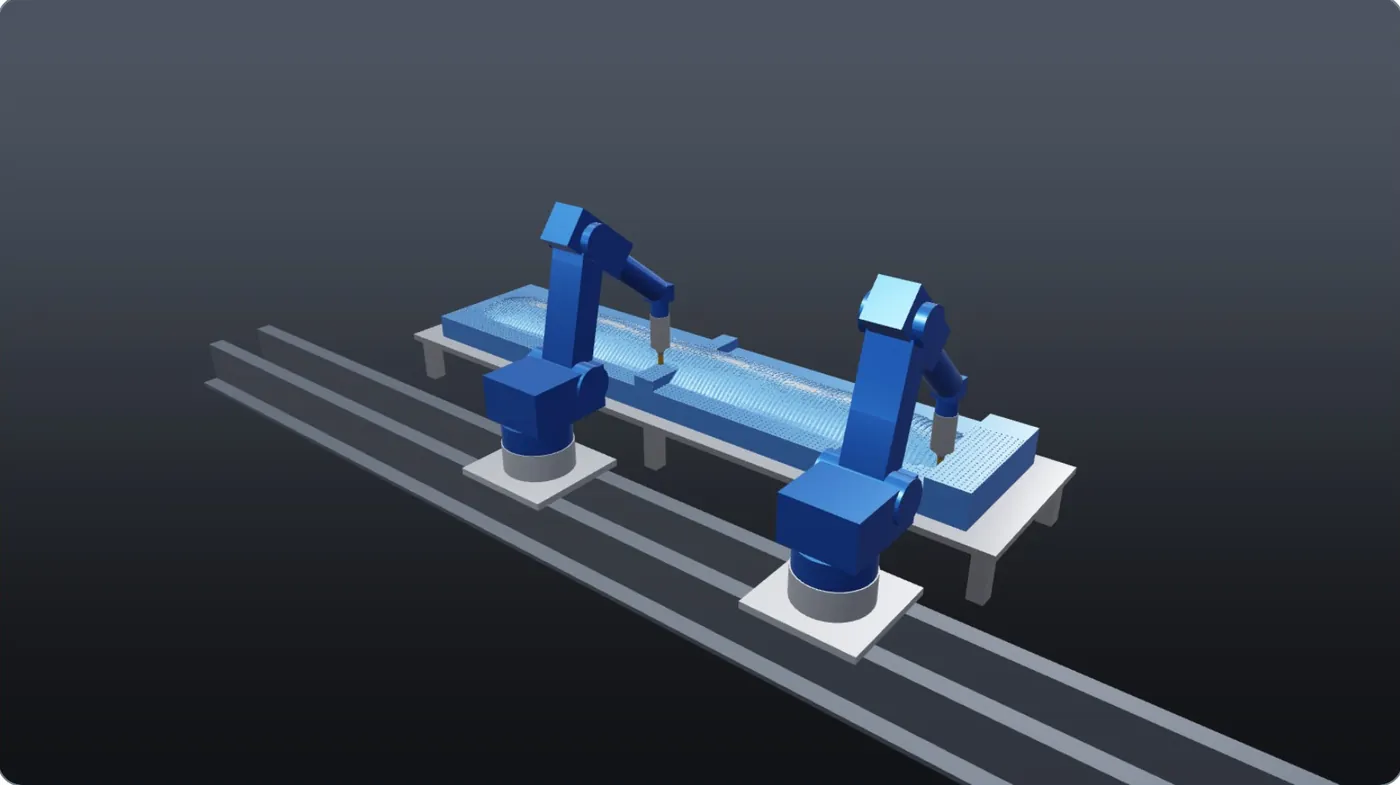
Due robot su un binario, metà del tempo
ABB MultiMove: ogni robot sgrossa metà dello scafo, contro 54:21 con un solo robot. Inizio e fine sincronizzati (WaitSyncTask); robot contro robot controllato nel tempo.
22:27
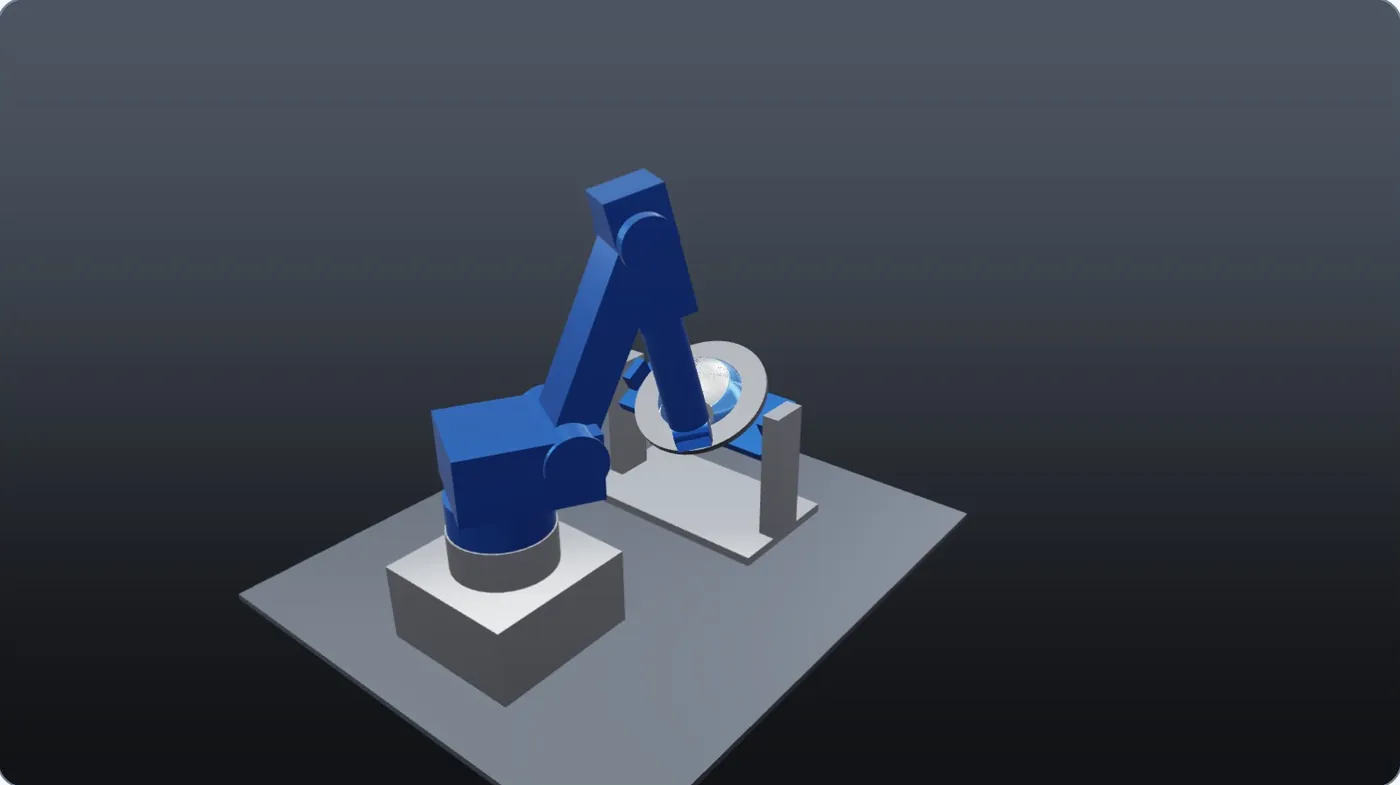
Il pezzo si muove mentre il robot taglia
Cupola finita mentre un posizionatore a 2 assi la fa ruotare: KRL, RAPID, TP e ABB MultiMove. Superficie entro 0,04 mm.
2 robot
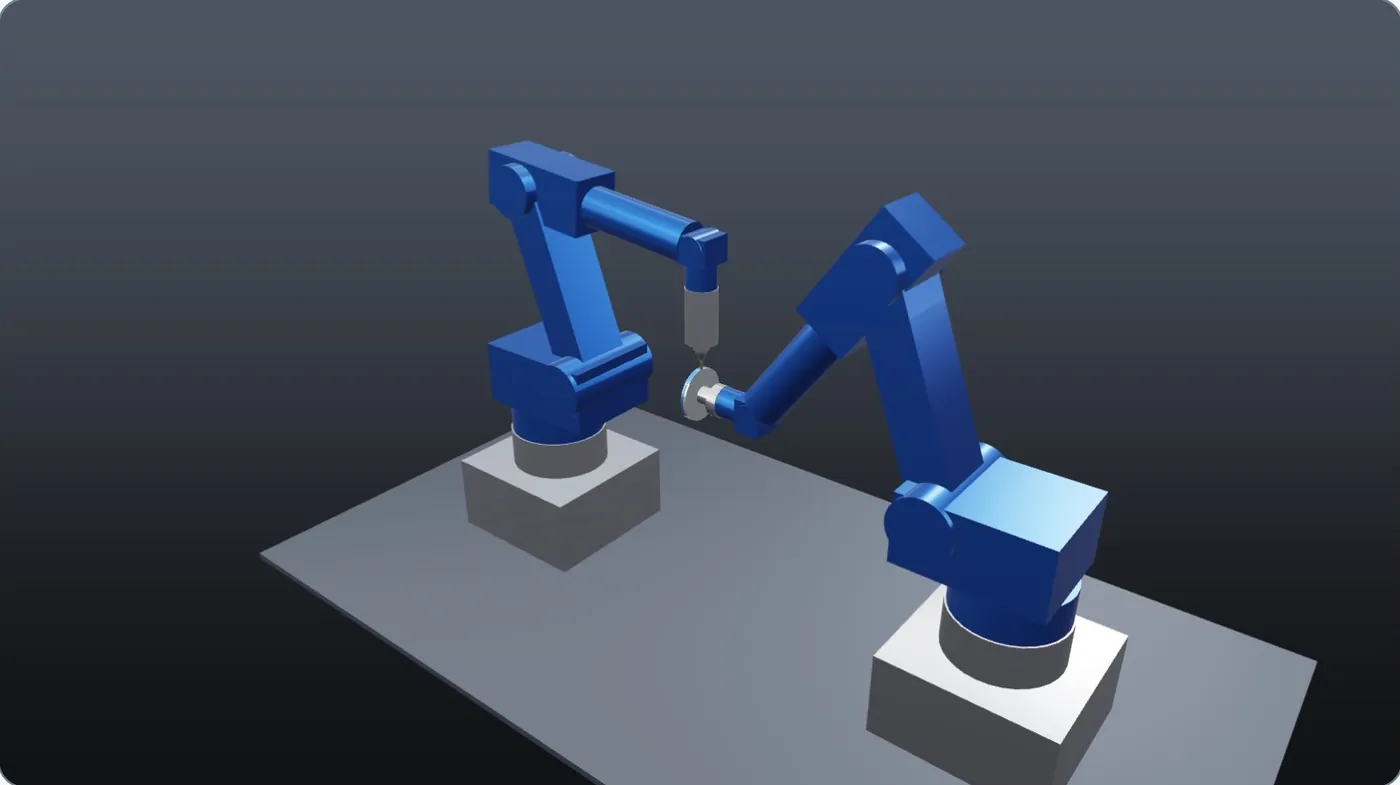
Uno tiene, l'altro lavora
Un robot fa ruotare un disco, l'altro ne fresa il bordo con movimenti sincronizzati. Bordo entro 0,04 mm, i bracci non si toccano mai.
9 assi
Robot appeso a un carroponte
Il carroponte a 3 assi segue la passata, il braccio resta in una sola postura. 26:11, 0 collisioni, 0 sottosquadri.
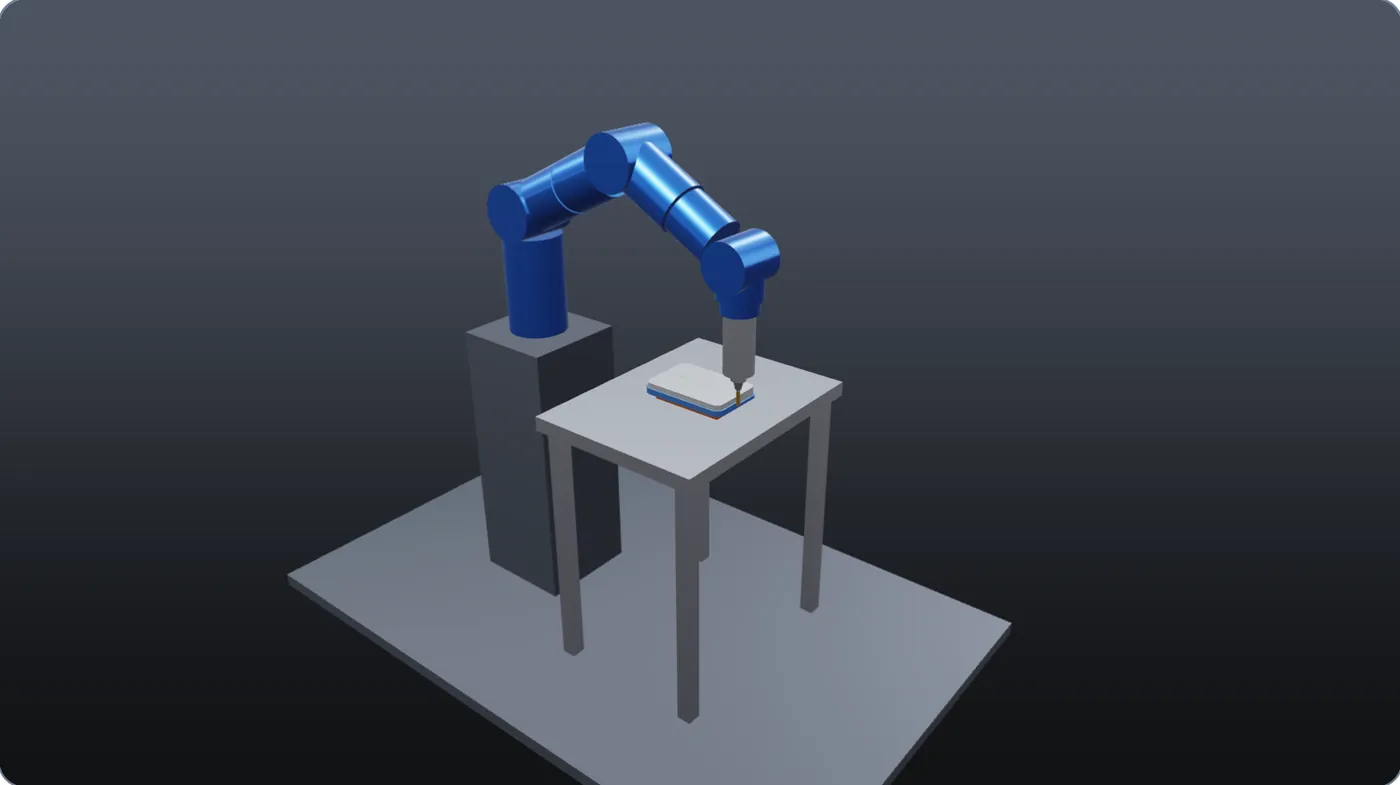
7 assi
Cobot a 7 assi
Spianatura e rifilatura di una piastra: il programma fornisce solo le pose dell'utensile, il gomito resta nella postura preferita. 0,01% di sovrametallo.
Machine designer
I dati macchina direttamente dal costruttore
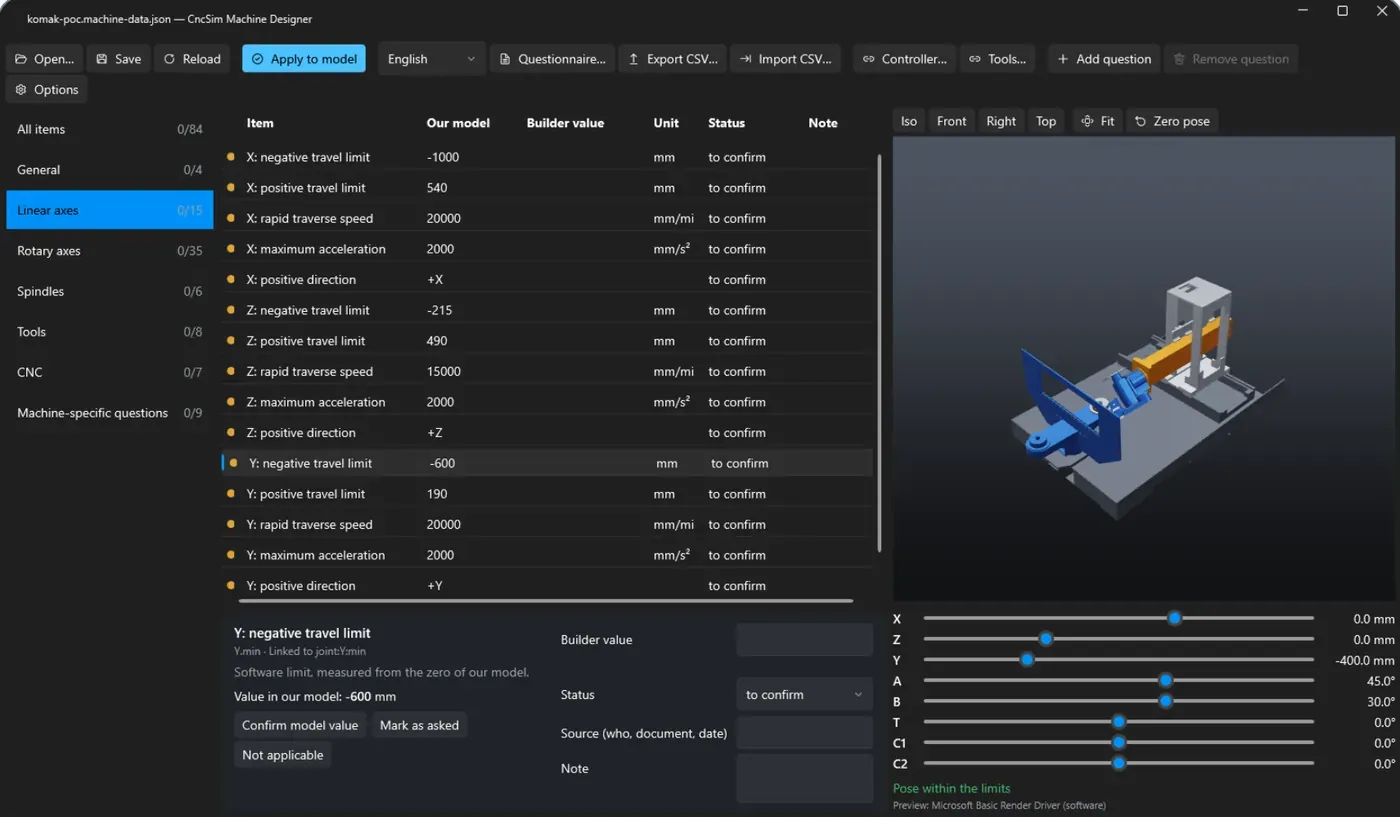
Ogni valore del modello accanto a quello del costruttore: corse, velocità, versi degli assi, utensili, indirizzi NC
Questionario in inglese, italiano o cinese, stampabile o come tabella Excel
Risposte importate e riscritte nel modello
Anteprima 3D con cursori per gli assi e controllo dei limiti
Scheda dati macchina: 84 voci, asse Y evidenziato nell'anteprima
Team internazionali
Pronto per team in Italia, in Europa e in Cina
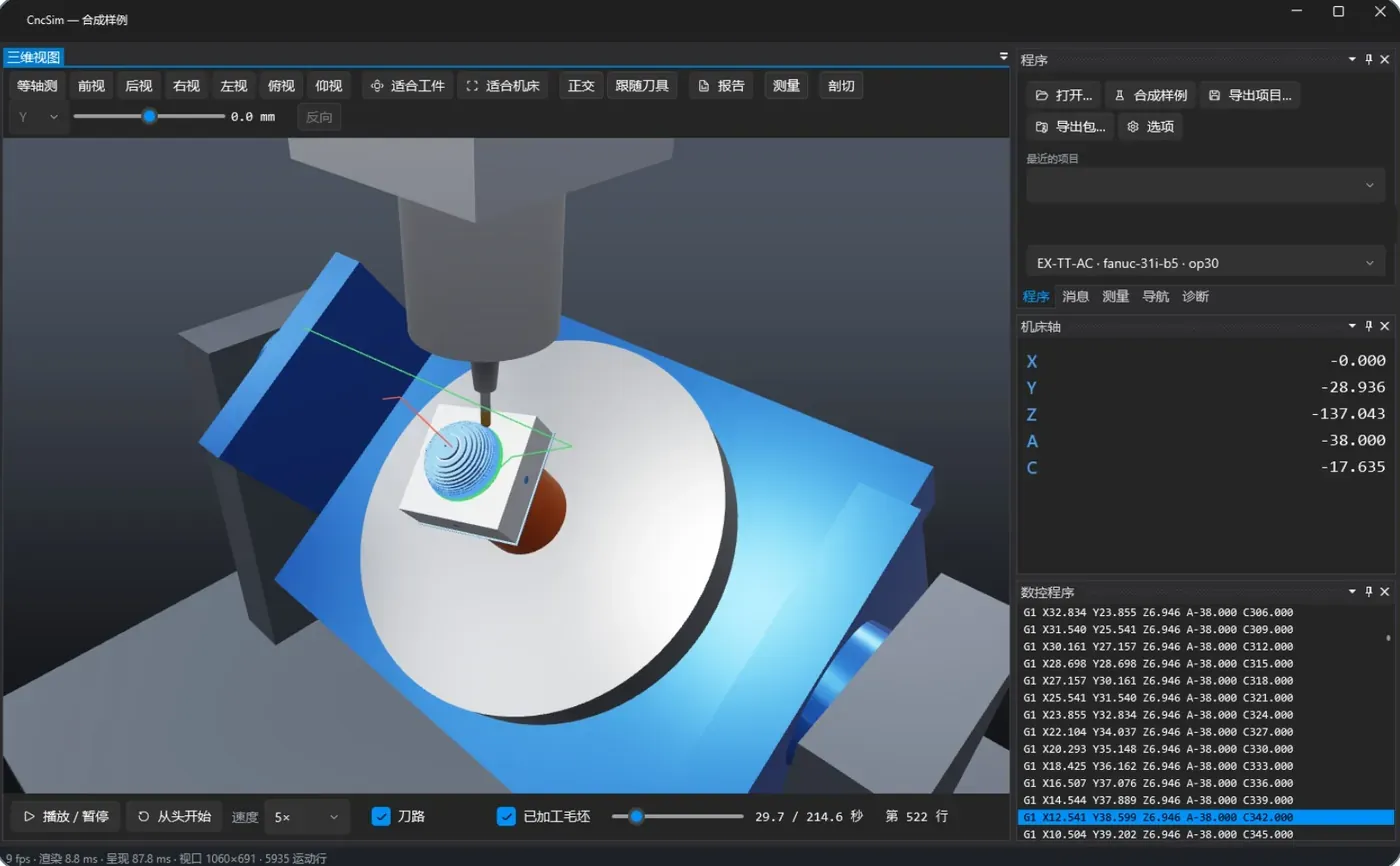
Interfaccia, messaggi e report in inglese, italiano e cinese
Formati di numeri e date scelti indipendentemente dalla lingua
Cambio lingua senza riavviare, anche per i messaggi già mostrati
La stessa scelta nel simulatore e nel machine designer
Il simulatore in cinese semplificato
Progetti e installazione
Progetti che viaggiano con la commessa
File di progetto leggibili
Macchina, controllo, utensili, modelli e programmi in un unico file JSON, con percorsi che si spostano insieme alla cartella.
Pacchetti verificati
Un unico .cncsim.zip per clienti e costruttori, con impronte SHA-256 controllate all'apertura.
Operazioni consecutive
Ogni programma parte dal grezzo lasciato dal precedente; movimentazione del pezzo e intera sequenza in un'unica lavorazione.
Qualsiasi PC Windows, dati in casa
Un'applicazione desktop senza servizi cloud; funziona anche senza scheda grafica.
Stato
A che punto è CncSim oggi
Disponibile ora
Modelli macchina da assiemi STEP
Programmi ISO, Heidenhain e Siemens
Verifica e asportazione materiale a 0,1 mm
Grezzo scansionato, movimentazione del pezzo, operazioni consecutive
Machine designer; inglese, italiano, cinese
Celle robotizzate: bracci su binario e carroponte, cobot a 7 assi, posizionatori; KRL, RAPID, TP; più robot
Prossimi passi
Validazione su macchine e programmi dei clienti pilota
Tempo ciclo tarato su macchine reali
Misure su schede grafiche da workstation
Robot: altri controller, una cella di un cliente
CncSim: Domande Frequenti
Che cos'è CncSim?+
CncSim è un'applicazione desktop Windows sviluppata da Eulogika che simula macchine CNC a 5 assi e celle robotizzate multiasse. Costruisce la macchina dal suo assieme STEP, esegue i veri programmi NC e robot, asporta il materiale a 0,1 mm e segnala collisioni, extracorsa, sottosquadri e tempo ciclo collegati alle righe NC.
Quali controlli CNC e linguaggi robot supporta CncSim?+
CncSim interpreta programmi ISO per Fanuc 31i-B5 e Haas NGC, Heidenhain TNC Klartext e Siemens SINUMERIK, compresi TCP, piani inclinati, DWO e cicli di foratura. Per i robot legge KUKA KRL, ABB RAPID e FANUC TP. I codici non supportati vengono segnalati con la loro riga, mai saltati.
CncSim può simulare la mia macchina specifica?+
Sì. Il modello macchina viene costruito dall'assieme STEP o IGES del costruttore, con la sua catena cinematica reale, i limiti degli assi, i mandrini e le tavole indexate. Il machine designer raccoglie i dati mancanti dal costruttore con un questionario in inglese, italiano o cinese.
CncSim richiede il cloud o una scheda grafica potente?+
No. CncSim è un'applicazione desktop senza servizi cloud, quindi programmi e modelli restano in azienda. Funziona su qualsiasi PC Windows, anche senza scheda grafica dedicata; una GPU, se presente, accelera l'asportazione del materiale.
Come posso provare CncSim?+
Eulogika organizza progetti pilota: porta una macchina e un programma. Eulogika costruisce il modello dal tuo assieme STEP, ci esegue i tuoi veri programmi e ti mostra cosa farebbe la macchina.